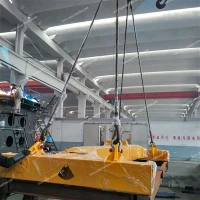
Ühendusvarda ajami mehhanism: teisendab vertikaalse liikumise pöörlevaks liikumiseks
1.1 Üldine ülekandekett
Tõstekonks/alla liikumine → Vedru ja ühendusvarda veotross → Juhtplokk libiseb mööda kolmnurkset plaati → Kolmnurkne plaat pöörleb ümber telje → Ajami ühendusvarras pöörleb → Pöördhoob õõtsub → Pööra-lukumehhanismi ühendusvarras → Pöördkäepide pöörleb → Pööra lukk pöörleb ±90 kraadi
1.2 Põhikomponendid: kolmnurkne ajamiplaat ja liugjuhtplokk
Kolmnurkne ajamplaat (tavaliselt täisnurkse{0}}kolmnurga kujuga) on kinnitatud ühendusvarda mehhanismi ja selle hüpotenuusile on töödeldud libisev soon.
Juhtplokk on libisevalt ühendatud soonega ja on ühendatud ka veotrossiga.
Tööpõhimõte: kui tõstekonks tõmbab ajamitrossi ülespoole, libiseb juhtplokk mööda kolmnurkse plaadi kaldsoont üles. Tänu soone juhtimisele avaldab juhtplokk kolmnurksele plaadile tangentsiaalset jõudu, mis sunnib kolmnurkset plaati pöörlema ümber oma fikseeritud telje. Ja vastupidi, kui konks laskub allapoole, libiseb juhtplokk allapoole ja kolmnurkne plaat pöörleb vastupidises suunas.
See konstruktsioon toimib põhiliselt kaldsuunalise{0}}tasapinna ja vända vaheldusena, muutes lineaarse nihke nurknihkeks. Teoreetilised arvutused näitavad, et kui soone kalle horisontaali suhtes on , rahuldab juhtploki nihke S ja kolmnurkse plaadi pöördenurga θ suhe ligikaudu:
tan θ ≈ (soonte nihe × liikumiskaugus) / vända raadius
Kolmnurkse plaadi kuju ja soone kõveruse optimeerimisega saab tagada täpse ±90 kraadise pöörde kogu tõstekäigu jooksul.
1.3 Täpse nurga reguleerimine: stoppplokk ja reguleerimine, vahesein
Tagamaks, et pöörlev lukk saab iga kord täpselt pöörata täielikult lukustamata või lukustatud asendisse, tuleb kolmnurkse plaadi pöörlemise lõppasend täpselt kindlaks määrata. Spetsifikatsioon nõuab piduriploki kõrguse reguleerimist piduriploki allosas oleva reguleerimisseibi kaudu.
Stop Block: jäik piirdekomponent, mis piirab kolmnurkse plaadi maksimaalset pöördenurka.
Reguleerimisalus: mitu õhukest metalllehte, mida saab kihtide kaupa lisada või eemaldada, et muuta piirasendit.
Töötamine: kohapealse{0}}paigaldamise või hoolduse ajal kasutage pöördenurga tegeliku hälbe mõõtmiseks kaliibri, seejärel lisage või eemaldage seibid, et ploki kõrgus muutuks 0,1 mm sammuga, mis vastab umbes 0,5-1 kraadise pöörde peenreguleerimisele.
See puhtalt mehaaniline{0}}peenhäälestusmeetod on töökindlam kui hüdraulilised või elektrilised piirlülitid ning seda ei mõjuta elektromagnetilised häired, mistõttu sobib see suure tolmu- ja vibratsioonikeskkonnaga portidele.

1.4 Vedru ja veotrossi adaptiivne pingutamine
Vedru: Paigaldatud veotrossi ja konksu vahele, neelab tõstmise ajal löökkoormused, tagades samal ajal, et juhtplokk sobib alati tihedalt liuguri soonega, vältides tühja liikumist.
Veotross: valmistatud terastrossist, kulumiskindel-minimaalne pikenemine. Selle pikkus tuleb täpselt seadistada, et juhtplokk oleks tõsteseadme mahalaadimisel liugsoone keskel, võimaldades sümmeetrilist üles-alla liikumist.